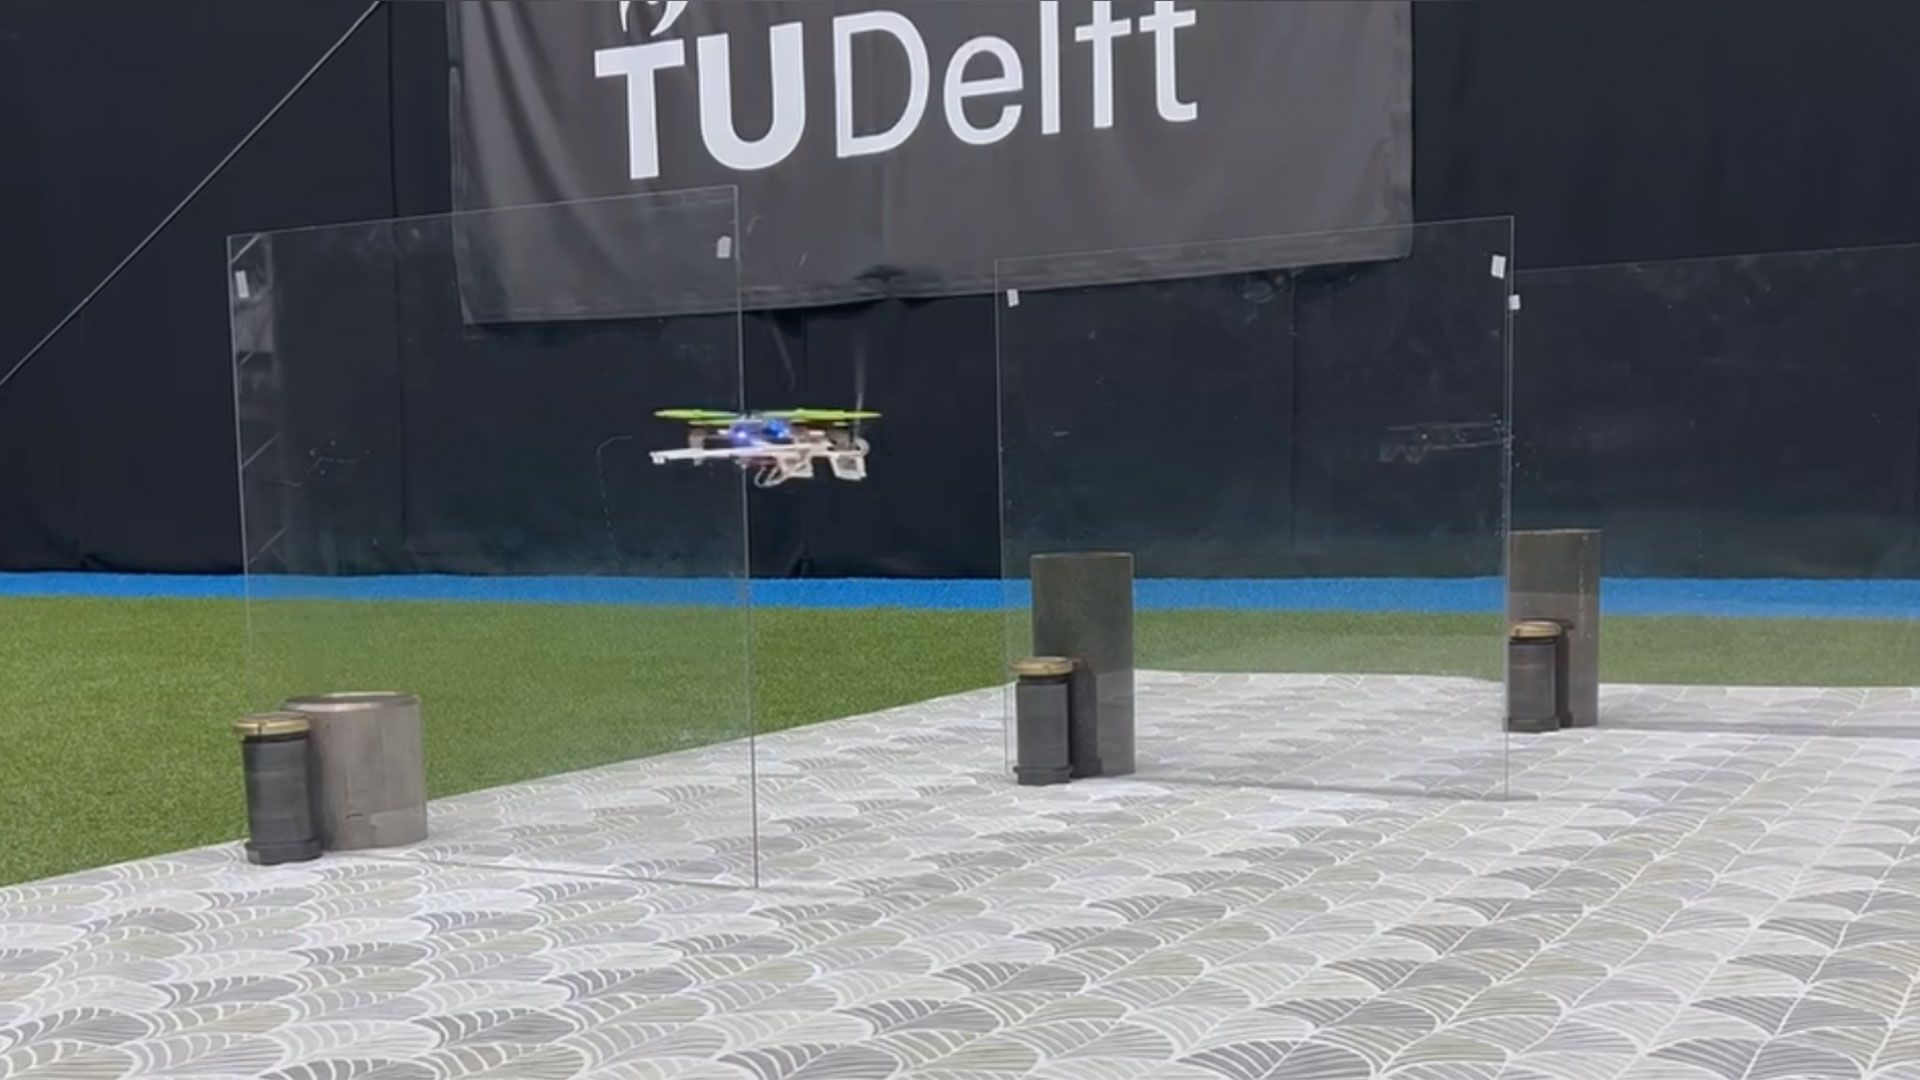
ACEH — Peneliti dari Delft University of Technology, Belanda, membangun drone taktil berbasis kumis yang mampu bernavigasi tanpa kamera maupun GPS. Sistem seberat di bawah 100 gram ini hanya butuh memori 34 kilobyte untuk memproses data sensor dan mencapai presisi sub-milimeter. Drone ini dirancang untuk misi pencarian dan penyelamatan di reruntuhan bangunan yang gelap, berdebu, atau penuh asap.
Delft University of Technology merancang sistem navigasi taktil untuk drone mikro yang bekerja murni lewat sentuhan. Pendekatan ini menjawab keterbatasan drone kecil yang sulit mengangkut sensor berat, prosesor, dan sumber daya listrik sekaligus.
Kamera, rangefinder, dan LiDAR memang akurat di kondisi normal. Namun ketiganya mudah gagal saat visibilitas rendah, seperti di dalam gedung terbakar atau struktur runtuh yang dipenuhi debu.
Kumis sebagai Pengganti Mata
Tim peneliti meniru cara tikus dan mamalia kecil lain bernavigasi di ruang sempit dan gelap. Hewan-hewan itu mengandalkan vibrissae, atau kumis, untuk membaca lingkungan sekitar lewat sentuhan.
Dua kumis dipasang di bagian depan drone dengan posisi mengarah ke atas dan sedikit miring. Setiap kumis tersambung ke tiga sensor tekanan mini di pangkalnya.
Saat kumis menyentuh permukaan, perubahan tekanan di tiap sensor dipakai drone untuk memperkirakan kedalaman dan posisinya. Drone lalu bisa menghindari rintangan, mengikuti kontur permukaan, hingga memetakan area berdasarkan apa yang tersentuh.
Masalah Aliran Udara dan Solusinya
Angin dari baling-baling berpotensi mengacaukan pembacaan sensor. Untuk itu, peneliti membangun pipeline pemrosesan real-time yang membedakan turbulensi udara dari sentuhan permukaan sebenarnya.
Hasilnya, kumis bisa bekerja dengan presisi milimeter. Yang menarik, seluruh program pemrosesan itu hanya memakan memori 34 kilobyte.
"Kami ingin menunjukkan bahwa sentuhan tidak harus mengorbankan ukuran atau daya komputasi," kata peneliti Chaoxiang Ye kepada TechXplore. "Seluruh pipeline persepsi taktil kami berjalan onboard hanya dengan 34 kilobyte memori, memungkinkan drone mungil merasakan dan merespons lingkungannya secara real-time."
Bukan untuk Drone Balap
Sistem ini tidak menyasar drone cepat. Targetnya adalah robot otonom mungil dengan bobot di bawah 3,5 ons atau sekitar 100 gram, yang selama ini kesulitan membawa sensor dan prosesor berat.
Dr. Salua Hamaza, Associate Professor of Aerial Physical Interaction and Embodied Intelligence, menjelaskan konsep di balik riset ini. "Di sini, kami ingin melengkapi drone dengan penginderaan taktil yang kaya — bukan untuk manipulasi di udara, melainkan untuk konsep baru navigasi taktil: menggunakan sentuhan untuk menjelajah dan terbang menembus ruang yang belum diketahui," ujarnya.
Hamaza menambahkan bahwa tantangannya jelas: sensor taktil pada drone harus ringan, berlatensi rendah, dan hemat daya. Jawabannya, kata dia, datang dari alam lewat kumis.
Peluang untuk Misi Penyelamatan
Drone berkumis ini paling masuk akal dipakai untuk operasi search-and-rescue. Tim penyelamat bisa menerbangkannya ke lokasi bencana untuk menelusuri struktur runtuh tanpa membahayakan manusia atau hewan.
Pendekatan taktil juga membuka kemungkinan drone menjelajah di terowongan sempit, pipa, atau ruang bawah tanah yang tidak bisa dijangkau kamera. Selama permukaannya bisa disentuh, drone punya cara untuk mengetahui arah.
Untuk saat ini, riset Delft masih berada di tahap pengembangan. Belum ada informasi soal jadwal produksi massal maupun harga. Yang jelas, arah risetnya menunjukkan bahwa navigasi drone tidak selalu harus bergantung pada mata elektronik.